

Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM
Kren TBM

Berita Industri
 Sep 14 , 2026
Analisis Daya Troli Angkat: Tiga Daya Dijelaskan untuk Jurutera Peralatan Angkat
Sep 14 , 2026
Bagi jurutera penyelenggaraan yang memeriksa kren atas 5 tan, daya yang menahan troli pada rasuk jambatan bukan sekadar nombor akademik. Troli angkat tertakluk kepada tiga daya dalam latihan statik biasa: berat troli itu sendiri, beban yang digantung dari cangkuk dan tarikan pemacu perjalanan. Keseimbangan antara ketiga-tiga daya ini menentukan sama ada troli kekal sejajar, sama ada gerabak akhir menanggung beban yang terlalu banyak, dan sama ada motor kembara mempunyai tork yang mencukupi untuk memulakan dan berhenti dengan lancar. Mendapatkan baki ini dengan betul ialah langkah pertama dalam memilih sistem troli yang boleh dipercayai.
Apa yang Sebenarnya Diwakili Tiga Kuasa dalam Troli Pengangkat
Dalam model daya satah yang dipermudahkan, troli dianggap sebagai badan tegar di bawah tiga daya serentak. Yang pertama ialah berat troli itu sendiri, termasuk unit angkat, rangka dan jentera perjalanan. Yang kedua ialah tarikan menegak beban terampai, dihantar melalui tali dawai atau rantai. Yang ketiga ialah daya pemanduan mendatar atau brek yang digunakan oleh mekanisme perjalanan untuk menggerakkan troli di sepanjang jambatan kren.
Setiap komponen ini mempunyai sumber fizikal sebenar pada kren atas. Sudut di mana daya penggerak bertindak, selalunya dilambangkan sebagai α dalam masalah buku teks, mewakili arah daya yang dikenakan berbanding dengan mendatar. Dalam amalan, sudut ini bergantung pada cara daya tarikan dialihkan dan cara troli disambungkan ke jambatan dan gerabak hujung.
- Berat sendiri troli biasanya merupakan yang terkecil daripada tiga daya tetapi masih menyumbang kepada pemuatan roda.
- Beban terampai ialah daya menegak yang dominan dan memacu pemilihan kapasiti angkat.
- Daya penggerak mestilah mencukupi untuk mengatasi rintangan bergolek, inersia, dan daya brek yang mungkin.
Kaedah Piawai untuk Menyelesaikan Masalah Tiga Daya
Setelah arah dan magnitud daya diketahui, penyelesaiannya mengikut prosedur piawai untuk sistem daya serentak koplanar. Persediaan biasanya bermula dengan menyelesaikan setiap daya ke dalam komponen x dan y. Jika daya P dikenakan pada sudut α dengan mengufuk, daya A bertindak secara mendatar, dan daya B bertindak menegak ke bawah, persamaan keseimbangan adalah mudah:
Daripada arah-x: P cos α A = 0.
Daripada arah-y: P sin α − B = 0.
Menyelesaikan kedua-dua persamaan ini memberikan P = B / sin α dan A = − B cot α. Tanda negatif pada A hanya menunjukkan bahawa daya mengufuk mesti menentang komponen mendatar P untuk troli kekal dalam keseimbangan.
Jadual di bawah menunjukkan bagaimana daya yang diperlukan P berubah apabila sudut α berubah, menggunakan beban menegak B sebanyak 400 lb sebagai input. Nombor tepat adalah kurang penting daripada arah aliran yang mereka gambarkan: sudut yang lebih kecil memerlukan daya penggerak yang lebih besar, dan sudut yang lebih besar mengubah pengagihan beban pada rel kren.
| α (darjah) | P = B / sin α | Nota praktikal |
|---|---|---|
| 30 | 800 lb | Daya penggerak yang tinggi; tindak balas mendatar yang ketara pada rel. |
| 40 | 622 lb | Tahap daya sederhana; mewakili banyak susun atur troli perindustrian. |
| 50 | 522 lb | Turunkan P, tetapi komponen menegak P meningkatkan beban ke bawah pada trek. |
| 60 | 462 lb | Daya penggerak terkecil; arah tarikan lebih tegak, yang mengubah laluan beban roda. |
Implikasi praktikalnya ialah menukar α walaupun 10 darjah boleh mengubah magnitud daya penggerak yang diperlukan sebanyak hampir 20 peratus. Inilah sebabnya mengapa sudut mesti ditakrifkan dengan berhati-hati dari awal, bukan dianggap sebagai sesuatu yang difikirkan semula.
Bagaimana Analisis Memandu Pemilihan Komponen
Setelah daya diselesaikan, beban yang terhasil menjadi input reka bentuk untuk bahagian mekanikal troli. Beban roda menegak ialah input utama untuk pemilihan gerabak hujung kren. Daya penggerak mendatar menentukan tork motor pemacu yang diperlukan dan penarafan blok roda kren. Beban yang digantung, ditambah dengan kesan dinamik, menentukan kapasiti undian angkat.
Dalam sistem kren sebenar, gerabak hujung dihasilkan dengan tapak roda dan diameter rel yang ditentukan untuk memadankan beban roda yang dijangkakan. Memilih gerabak hujung standard tanpa memeriksa sambungannya ke rangka troli dan keupayaannya untuk menanggung beban roda yang dikira adalah punca kegagalan mekanikal yang biasa. Apabila troli tertakluk kepada tiga daya yang diterangkan dalam analisis statik, gerabak akhir menanggung bahagian terbesar tindak balas menegak. Inilah sebabnya mengapa barisan produk gerabak hujung kren TBM direka dengan bahagian bertetulang dan galas roda yang teguh untuk mengendalikan gabungan daya menegak dan mendatar.
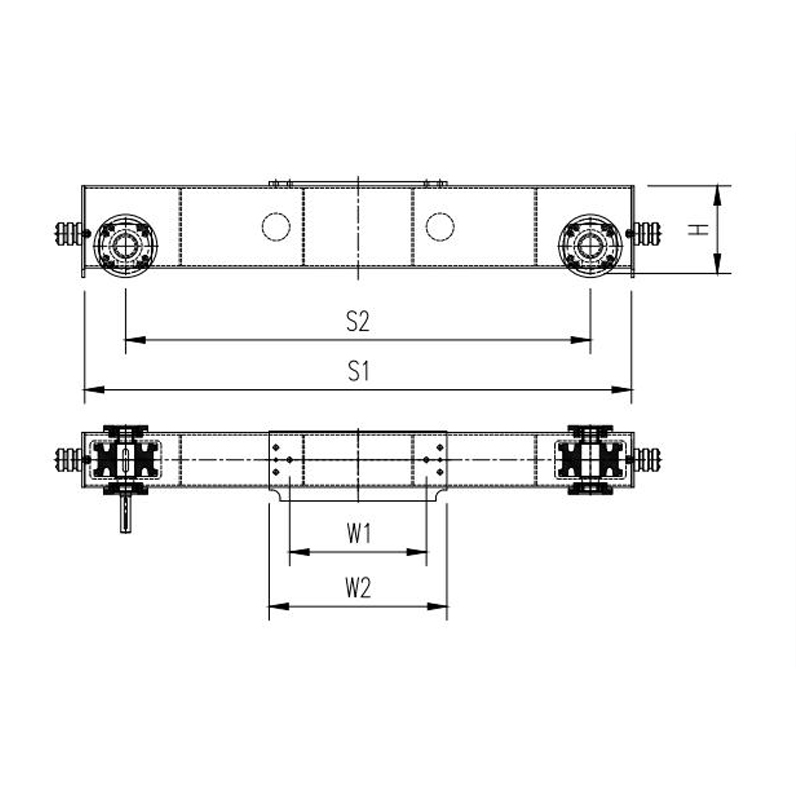 Pengangkutan Akhir Kren untuk Sistem Troli dengan Bahagian Bertetulang Direka bentuk untuk gabungan daya menegak dan mendatar yang berat, gerabak hujung ini menyokong jambatan kren dan mekanisme perjalanan, memberikan kestabilan dan ketahanan untuk aplikasi industri. Lihat Produk →
Pertimbangan Praktikal Melangkaui Keseimbangan Statik
Keseimbangan statik adalah titik permulaan, bukan jawapan akhir. Had beban kerja, faktor keselamatan dan klasifikasi tugas semuanya mempengaruhi sama ada reka bentuk peralatan selamat untuk operasi harian. Untuk pengangkat tali dawai elektrik tujuan am, piawaian FEM Eropah atau klasifikasi tugas yang setara seperti ISO M3 hingga M5 sering digunakan untuk menentukan berapa jam sehari pengangkat boleh berjalan pada beban tertentu. Faktor kewajipan ini tidak sewenang-wenangnya; ia menjejaskan saiz brek, gred tali dawai, dan kapasiti haba motor.
Masalah tiga daya juga tidak mengambil kira ayunan beban, daya angin pada kren luar, atau kesan landasan condong. Beban tambahan ini mesti dipertimbangkan dalam reka bentuk keseluruhan sistem troli. Blok roda mesti dinilai untuk kedua-dua beban statik dan daya mendatar yang datang daripada pemanduan dan brek. Apabila troli memecut atau berhenti, inersia beban menggunakan daya mendatar tambahan yang bukan sebahagian daripada masalah statik buku teks. Daya tambahan ini mesti diserap oleh bebibir roda dan trek. Blok roda kren TBM dihasilkan dengan roda yang dikeraskan bebibir dan galas yang dimeterai untuk menahan beban sisi yang berulang.
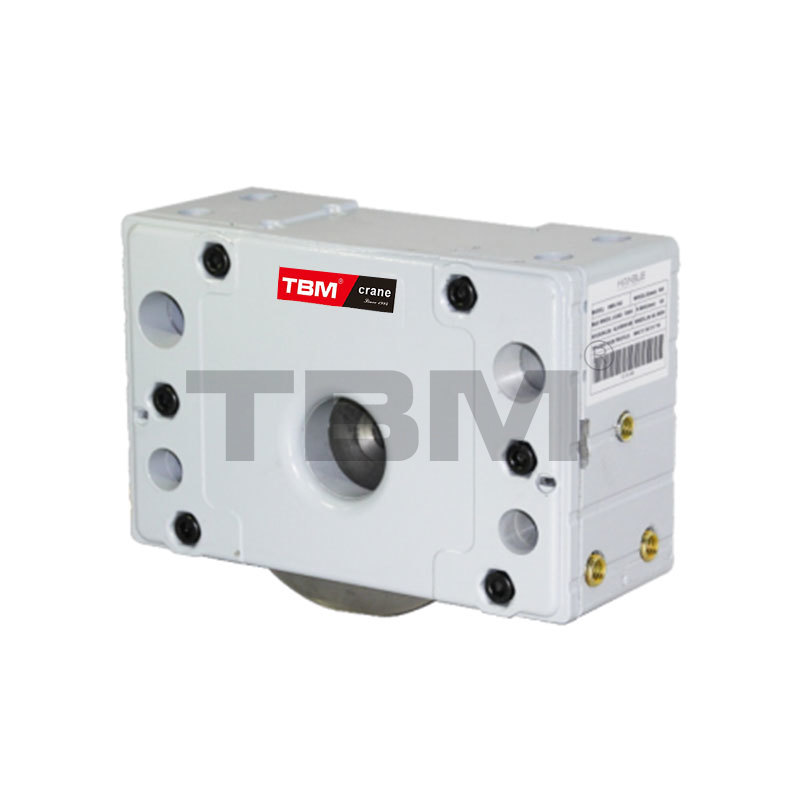 Blok Roda Kren Tahan Lama dengan Roda Berkeras Bebibir Dibina dengan keluli aloi berkekuatan tinggi dan galas tertutup, blok roda ini menahan beban sisi daripada pecutan dan brek, memastikan perjalanan kren yang lancar dan tepat. Lihat Produk →
Membina Sistem Troli Selamat dengan TBM Lifting
Dari perspektif komponen, masalah tiga daya memasuki setiap peringkat sistem troli. Pengangkutan hujung mesti membawa beban roda, blok roda mesti mengendalikan daya perjalanan mendatar, dan angkat tali dawai mesti dipilih dengan kapasiti angkat dan kelajuan yang betul. TBM Lifting membina pengangkat tali wayar elektrik bilik kepala standard SHA7 dan pengangkat dua gelanggang SHA8 dengan konfigurasi gaya Eropah yang memberikan margin kapasiti yang jelas untuk aplikasi troli industri. The julat angkat tali dawai elektrik bersaiz dengan laluan muatan troli dan tindak balas roda dalam fikiran, jadi titik sambungan komponen direka dari awal untuk menyokong daya yang dikira.
Apabila anda menentukan sistem troli, mulakan dengan gambar rajah daya sebenar pemasangan anda. Tentukan beban terampai, jisim troli, susun atur rel, dan sudut tarikan mekanisme pemanduan. Dengan input asas tersebut, pengiraan statik memberikan julat beban operasi yang jelas. Kemudian padankan beban tersebut dengan pengangkat dan satu set komponen pengangkutan akhir yang dibina untuk standard tugas dan keselamatan yang sama.
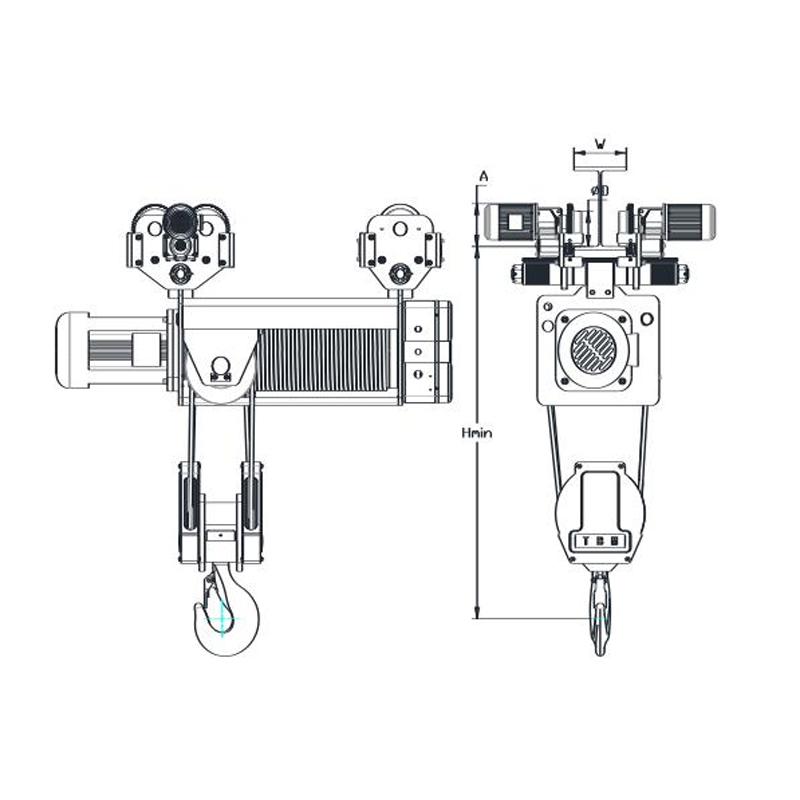 Pengangkat Tali Kawat Elektrik Standard-Headroom SHA7 Dilengkapi dengan motor berkecekapan tinggi dan penukaran frekuensi untuk operasi yang lancar, angkat ini sesuai untuk pengendalian bahan dalam pembuatan jentera, pemasangan automotif dan industri lain. Lihat Produk →
Troli angkat tertakluk kepada tiga daya dalam masalah statik klasik ini, tetapi nilai sebenar pengiraan itu datang apabila ia digunakan pada reka bentuk dan pemilihan peralatan angkat sebenar. Kaedah analisis yang anda gunakan untuk menyelesaikan beban adalah kaedah yang sama yang menentukan sama ada troli akan berjalan lancar, kekal sejajar pada relnya dan mencapai hayat perkhidmatan yang direka bentuk. Dengan memadankan penyelesaian daya dengan pengangkat yang dinilai dengan betul, gerabak penamat dan blok roda, anda boleh mengelakkan kegagalan mahal yang datang daripada komponen yang bersaiz kecil. Untuk pengiraan daya berdasarkan susun atur troli dan kren khusus anda, hubungi Pasukan teknikal TBM .
Berita

Syarikat sentiasa mementingkan pembangunan produk baharu dan inovasi teknologi, memfokuskan pada titik permulaan yang tinggi, konfigurasi tinggi
Kategori Produk
Hubungi Kami

9 Jalan Tenglong, Zon Fungsi Perindustrian Huangze, Bandar Huangze, Bandar Shengzhou, Wilayah Zhejiang, China

info@tbmhoist.com

+86 - 18957539688
Hak Cipta © Zhejiang Shuangniao Lifting Equipment Co., Ltd.
